
Lumile virtuale în care roboții învață să îndeplinească sarcini în lumea reală
 182
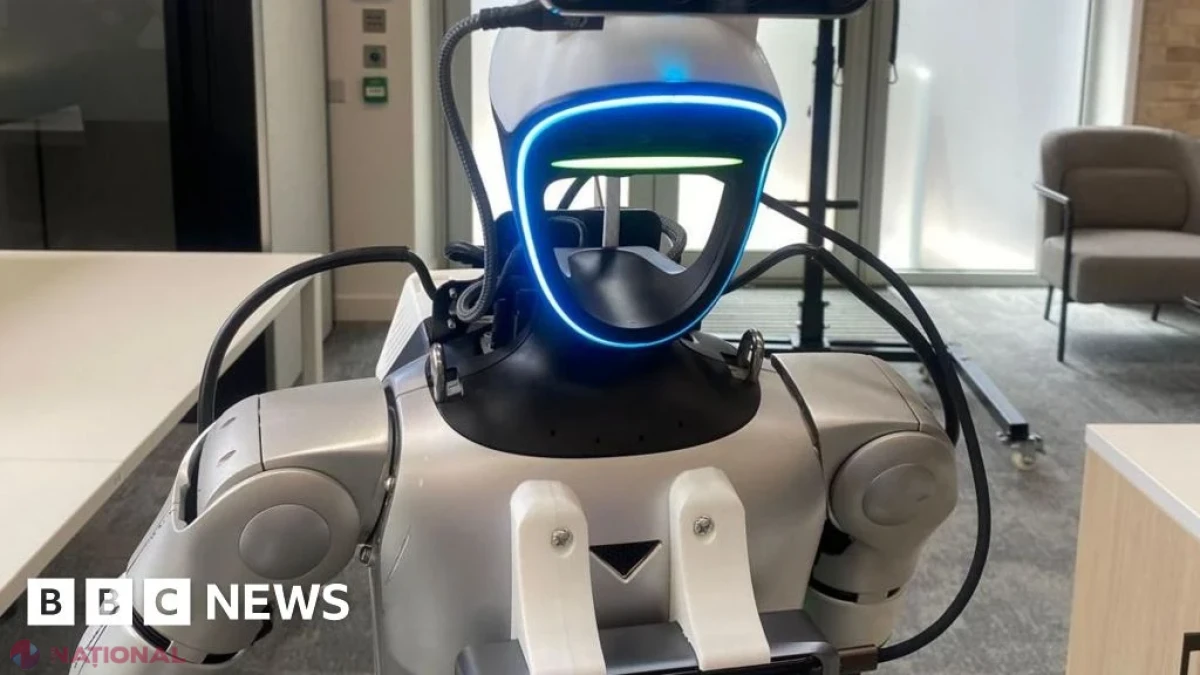
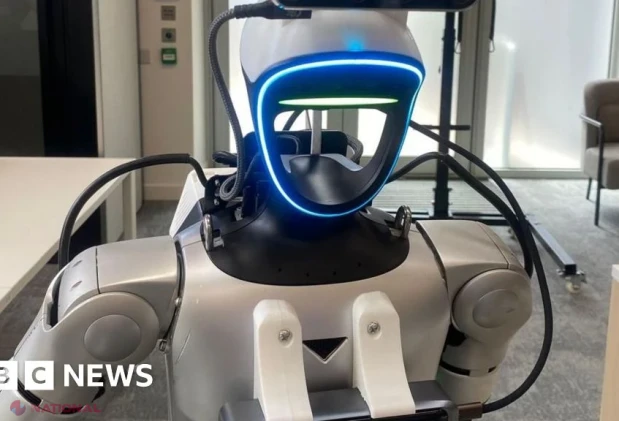
Robotul Freddo traversează biroul și ia o sticlă de plastic oferită de un angajat.
Având în vedere că un robot a doborât recent recordul lui Usain Bolt la proba de 100 de metri, aceasta nu este cea mai spectaculoasă realizare.
Totuși, viteza cu care Freddo a fost antrenat să meargă, să recunoască sticla și să o apuce este impresionantă. A fost nevoie de doar câteva minute pentru ca aceste abilități să fie dezvoltate și încărcate în Freddo. Creatorii săi spun că sistemelor concurente le-ar putea lua zile întregi să dobândească aceleași deprinderi.
Mă aflu la Vsim, un start-up britanic cu sediul în Cambridge. Fondatorii Michelle Lu și Kier Storey speră ca, într-o zi, software-ul lor să controleze roboți capabili să se deplaseze și să îndeplinească sarcini utile în locuințe și la locul de muncă.
Însă până acolo mai este un drum lung.
„Este o situație ciudată în domeniul roboticii, pentru că lucrurile pe care noi, oamenii, le considerăm extrem de dificile, cum ar fi gimnastica, pot fi realizate de roboți într-un mod rezonabil. În schimb, ceea ce oamenii fac foarte bine, precum dexteritatea fină, este extrem de dificil pentru roboți”, spune Storey.
Abilitățile lui Freddo au fost perfecționate într-un mediu virtual, unde o sarcină poate fi realizată de milioane de ori într-o simulare pe computer. După identificarea soluției optime, cunoscută sub denumirea de „politică”, aceasta poate fi încărcată și folosită de echipamentul fizic, în acest caz de Freddo.
Astfel de simulări virtuale reprezintă o metodă frecvent utilizată pentru antrenarea roboților. Gigantul tehnologic Nvidia are un sistem numit Isaac Sim, care funcționează în acest mod, iar Lu și Storey au lucrat amândoi la o versiune timpurie a acestuia.
În 2022, cei doi au decis să înființeze Vsim, pentru a-și construi propriul mediu de antrenare și alte instrumente.
Deoarece porneau de la zero, Lu și Storey au putut optimiza software-ul pentru a exploata cipurile puternice folosite în inteligența artificială, cunoscute drept unități de procesare grafică sau GPU-uri.
„Algoritmii de bază pe care i-am folosit pentru cele mai multe dintre aceste simulări robotice datează din anii 1970 și 1980, însă acei algoritmi nu sunt adaptați în mod special pentru GPU-uri”, afirmă Storey.
În câteva luni, fondatorii au realizat că sistemul lor putea funcționa mult mai rapid decât orice altceva văzuseră până atunci.
„După 18 luni avem, de fapt, un simulator complet funcțional și cu performanțe foarte ridicate”, spune Lu.
Software-ul este atât de eficient încât poate rula pe echipamentul transportat de Freddo. Acest lucru înseamnă că robotul poate efectua zeci de mii de simulari în timp ce se deplasează.
„Poate analiza aproximativ o secundă în viitor, luând în calcul 20.000 de combinații diferite de lucruri care s-ar putea întâmpla”, explică Storey.
O asemenea capacitate ar fi esențială pentru un robot care se deplasează într-un mediu nestructurat, precum o locuință obișnuită.
„Lucruri aflate în afara controlului robotului, precum oamenii, animalele sau chiar alți roboți, pot face lucruri care necesită schimbarea strategiei. Aceste evenimente neașteptate se pot produce foarte rapid, iar robotul trebuie să se poată adapta rapid pentru a se asigura că acțiunile sale rămân sigure și conforme cu misiunea”, spune Lu.
Vsim este un start-up cu 10 ingineri care lucrează la această tehnologie. Nvidia se află la celălalt capăt al industriei. Compania domină piața cipurilor pentru computere utilizate în inteligența artificială și are o divizie importantă de software pentru robotică, cu sute de ingineri.
Nvidia nu construiește roboți. În schimb, compania oferă o suită de programe concepute pentru a permite organizațiilor să antreneze și să controleze roboți.
Aceasta include sisteme de antrenare prin simulare virtuală și un așa-numit model al lumii, denumit Cosmos, care îi oferă robotului o înțelegere a fizicii lumii reale și a modului în care mediul său s-ar putea schimba pe măsură ce se deplasează.
Totuși, chiar și cu resursele informatice puternice disponibile pentru Nvidia, software-ul oferă doar o înțelegere rudimentară a lumii reale.
„Manipularea, atunci când apuc pur și simplu o sticlă, nu este prea dificilă. Problema apare când începi să îndeplinești sarcini pe termen lung, de tipul: «Vreau să iei sticla, să o umpli și apoi să mergi să torni conținutul»”, spune Spencer Huang, director de produs pentru robotică la Nvidia.
El este însă convins că se înregistrează progrese importante. În acest an, Nvidia a început să folosească agenți de inteligență artificială pentru a contribui la construirea unor medii virtuale destinate antrenării roboților și pentru a verifica dacă soluțiile rezultate în urma antrenamentului funcționează sau nu.
„Când vorbim despre crearea lumii virtuale și scanarea ei propriu-zisă, o mare parte din acest proces presupune muncă manuală.
Pur și simplu folosim agenți pentru acest lucru. Practic, ne-au oferit o forță de muncă uriașă”, afirmă Huang.
Simularea nu este singura metodă de antrenare a roboților. Aceștia pot fi instruiți și prin observarea unor demonstrații realizate de oameni sau prin analizarea unor videoclipuri.
Rika Antonova lucrează în domeniul roboticii din 2015 și este în prezent conferențiar asociat la Departamentul de Informatică și Tehnologie al Universității din Cambridge.
Cercetările sale se concentrează pe dezvoltarea unor programe și echipamente care îi pot ajuta pe roboți să învețe comportamente complexe.
Antonova lucrează cu un sistem de antrenare numit MuJoCo, deținut de Google DeepMind din 2021. Este un software open-source, ceea ce înseamnă că cercetătorii îl pot folosi gratuit și au voie să modifice codul.
„Este foarte, foarte ușor de utilizat. Prin urmare, pentru grupurile de cercetare sau pentru start-up-urile mici, acest lucru este util”, spune ea.
Antonova consideră promițătoare abordarea Vsim, bazată pe simularea foarte rapidă.
„Dacă ai un simulator foarte, foarte rapid, poți simula sute de milioane de exemple în acele câteva secunde în care robotul se gândește cum să-și ajusteze mișcarea. Apoi poți schimba mișcarea aproape în timp real”, explică ea.
Însă aceste medii simulate sunt în continuare aproximări imperfecte ale lumii reale, ceea ce limitează lucrurile care pot fi antrenate.
„Există anumite lucruri greu de modelat într-o simulare, precum obiectele foarte deformabile și tăierea”, spune ea.
Aceasta este o provocare la care lucrează atât Nvidia, cât și Lu și Storey de la Vsim.
Lu spune că sistemul lor a „redus aproximarea, folosind simulări precise pentru a antrena modele care funcționează în realitate la fel de bine ca în simulări”.
În curând, un al doilea robot, care va fi numit Nacho, va contribui la dezvoltarea acestei tehnologii.
Lu afirmă că acest lucru ar trebui să accelereze procesul lor de dezvoltare și să garanteze că software-ul poate rula pe diferite tipuri de mașini.
Și, desigur, îi va oferi lui Freddo puțină companie.
 18.09.2026
02:16
226
Senatoare democrată îi cere lui Marco Rubio să implice diplomații în revizuirea trupelor americane din Europa
 18.09.2026
02:06
243
De ce poartă oamenii hainele companiilor de tehnologie ca pe echipamentul echipelor sportive preferate
 18.09.2026
01:37
240
Alegerile parlamentare din Rusia, cu rezultatul prestabilit, dar sub semnul războiului din Ucraina
 18.09.2026
00:59
323
Alegerile legislative din Rusia au început în Extremul Orient. Putin le prezintă drept un test al sprijinului pentru război
 18.09.2026
00:20
289
Parlamentul a aprobat rectificarea bugetului și noi măsuri pentru sănătate, securitate și protecție socială
 18.09.2026
00:02
363
Fratele Dianei susține că Regele Charles s-ar fi comportat „ca un câștigător la loterie” după moartea ei
 18.09.2026
00:01
346
Ucraina estimează un deficit de 52,6 miliarde de dolari pentru 2027, pe fondul cheltuielilor militare record
 17.09.2026
23:52
357
Valeriu Chiveri și ambasadoarea Suediei au discutat despre procesul de reintegrare și situația din Transnistria
 17.09.2026
23:45
417
Trump salută progresele pentru înființarea unei baze militare americane în Polonia
 17.09.2026
23:29
311
Parlamentul a votat în prima lectură reorganizarea Căii Ferate din Moldova până la sfârșitul anului 2026
 17.09.2026
23:24
333
Vreme schimbătoare în Moldova, 18–24 septembrie 2026
 18.09.2026
03:10
40
Lumile virtuale în care roboții învață să îndeplinească sarcini în lumea reală
18.09.2026
02:16
238
Senatoare democrată îi cere lui Marco Rubio să implice diplomații în revizuirea trupelor americane din Europa
18.09.2026
02:06
253
De ce poartă oamenii hainele companiilor de tehnologie ca pe echipamentul echipelor sportive preferate
18.09.2026
01:37
249
Alegerile parlamentare din Rusia, cu rezultatul prestabilit, dar sub semnul războiului din Ucraina
18.09.2026
00:59
327
Alegerile legislative din Rusia au început în Extremul Orient. Putin le prezintă drept un test al sprijinului pentru război
18.09.2026
00:20
293
Parlamentul a aprobat rectificarea bugetului și noi măsuri pentru sănătate, securitate și protecție socială
18.09.2026
00:02
366
Fratele Dianei susține că Regele Charles s-ar fi comportat „ca un câștigător la loterie” după moartea ei
18.09.2026
00:01
349
Ucraina estimează un deficit de 52,6 miliarde de dolari pentru 2027, pe fondul cheltuielilor militare record
17.09.2026
23:52
360
Valeriu Chiveri și ambasadoarea Suediei au discutat despre procesul de reintegrare și situația din Transnistria
17.09.2026
23:45
419
Trump salută progresele pentru înființarea unei baze militare americane în Polonia
17.09.2026
23:29
313
Parlamentul a votat în prima lectură reorganizarea Căii Ferate din Moldova până la sfârșitul anului 2026
17.09.2026
23:24
335
Vreme schimbătoare în Moldova, 18–24 septembrie 2026
 17.09.2026
23:19
323
Roman Roșca, numit președinte al Comisiei parlamentare pentru monitorizarea politicii de reintegrare a Republicii Moldova
 17.09.2026
22:57
360
Premierul Vasile Tofan și directorul BERD pentru Ucraina și Moldova au discutat despre noi investiții în economia Republicii Moldova
 17.09.2026
22:44
395
Guvernul va centraliza implementarea proiectelor strategice de infrastructură într-o singură instituție
 17.09.2026
22:43
331
Parlamentul denunță acordul cu CSI privind împrumutul interbibliotecar
 17.09.2026
22:27
413
Donald Tusk avertizează: Rusia ar putea lansa atacuri cu drone și rachete, mascate drept „accidente”, asupra flancului estic al NATO
 17.09.2026
22:11
358
Reguli noi pentru clasificarea și etichetarea produselor chimice, adoptate în lectura a doua
 17.09.2026
20:35
424
Traseul de „artă” generată de inteligența artificială a costat 11.688 de lire sterline
 17.09.2026
20:16
488
Apple va permite aplicațiilor din UE să folosească ecrane mai puțin intimidante pentru consimțământul privind urmărirea utilizatorilor
 17.09.2026
19:44
453
Parlamentul reglementează autorizarea operatorilor pentru stocurile petroliere de urgență
 17.09.2026
19:43
472
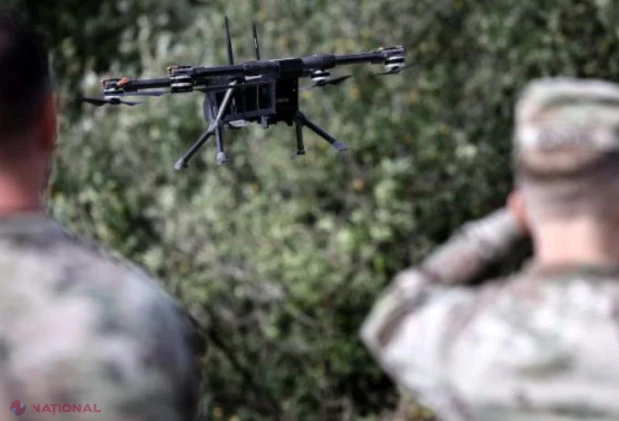
Patru porturi militare din România vor fi protejate de sistemul american antidronă „Black Talon”
 17.09.2026
19:40
521
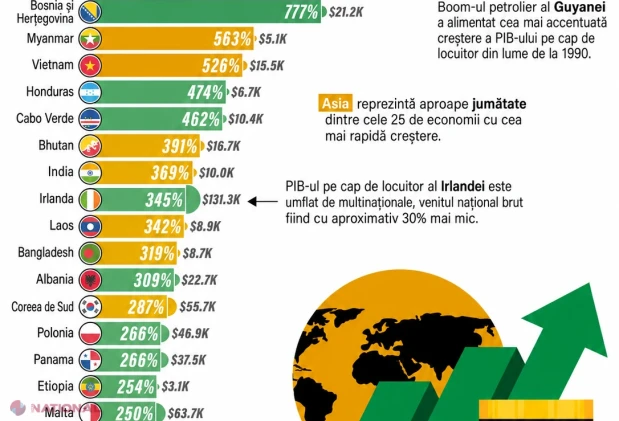
Moldova, pe locul 159 în lume după creșterea PIB-ului pe cap de locuitor din 1990 până în 2025
 17.09.2026
19:13
459
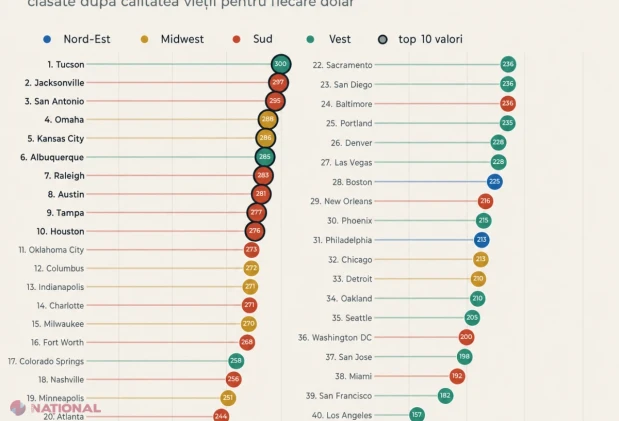
Pentru România: Tucson conduce clasamentul orașelor din SUA după raportul dintre calitatea vieții și costurile de trai
 17.09.2026
19:08
521
Parlamentul a adoptat rectificarea bugetului pentru 2026: indemnizații de până la 4 000 de lei pentru bugetari
 17.09.2026
18:33
534
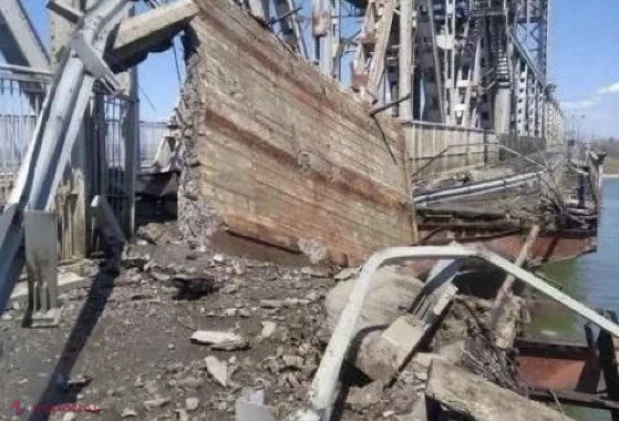
Rusia a avariat un pod din regiunea Odesa, afectând exporturile de cereale pe Dunăre
 Inapoi

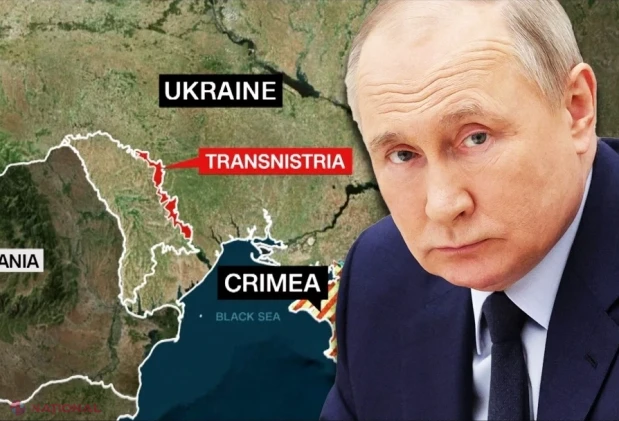 Ex-funcționar al administrației de la Tiraspol, DESFIINȚEAZĂ retorica Kremlinului și respinge „protecția” Moscovei în stânga Nistrului: „Protecția voastră înseamnă orașe și sute de sate șterse de pe fața pământului"
 Ministrul Justiției, la conferința internațională a avocaților: cooperarea instituțională trebuie să se bazeze pe responsabilitate, respect și încredere
 Avertisment privind Moldova: Putin ar putea viza țara, iar Kremlinul ar pregăti trimiterea a mii de soldați în Transnistria
 Horoscopul zilei 10.09.2026
 Oana Țoiu, despre startul Turului României la Chișinău: „Sportul are puterea de a crea punți acolo unde istoria a trasat granițe”

 Capricorn
 Vărsător
 Pești
 Berbec
 Taur
 Gemeni
 Rac
 Leu
 Fecioară
 Balanță
 Scorpion
 Săgetător
 1 MDL
 1 EUR
20.11
 1 USD
17.52
 1 RON
3.82
 1 RUB
0.21
 1 UAH
0.39